
第30篇:3D TDOA/FDOA 定位
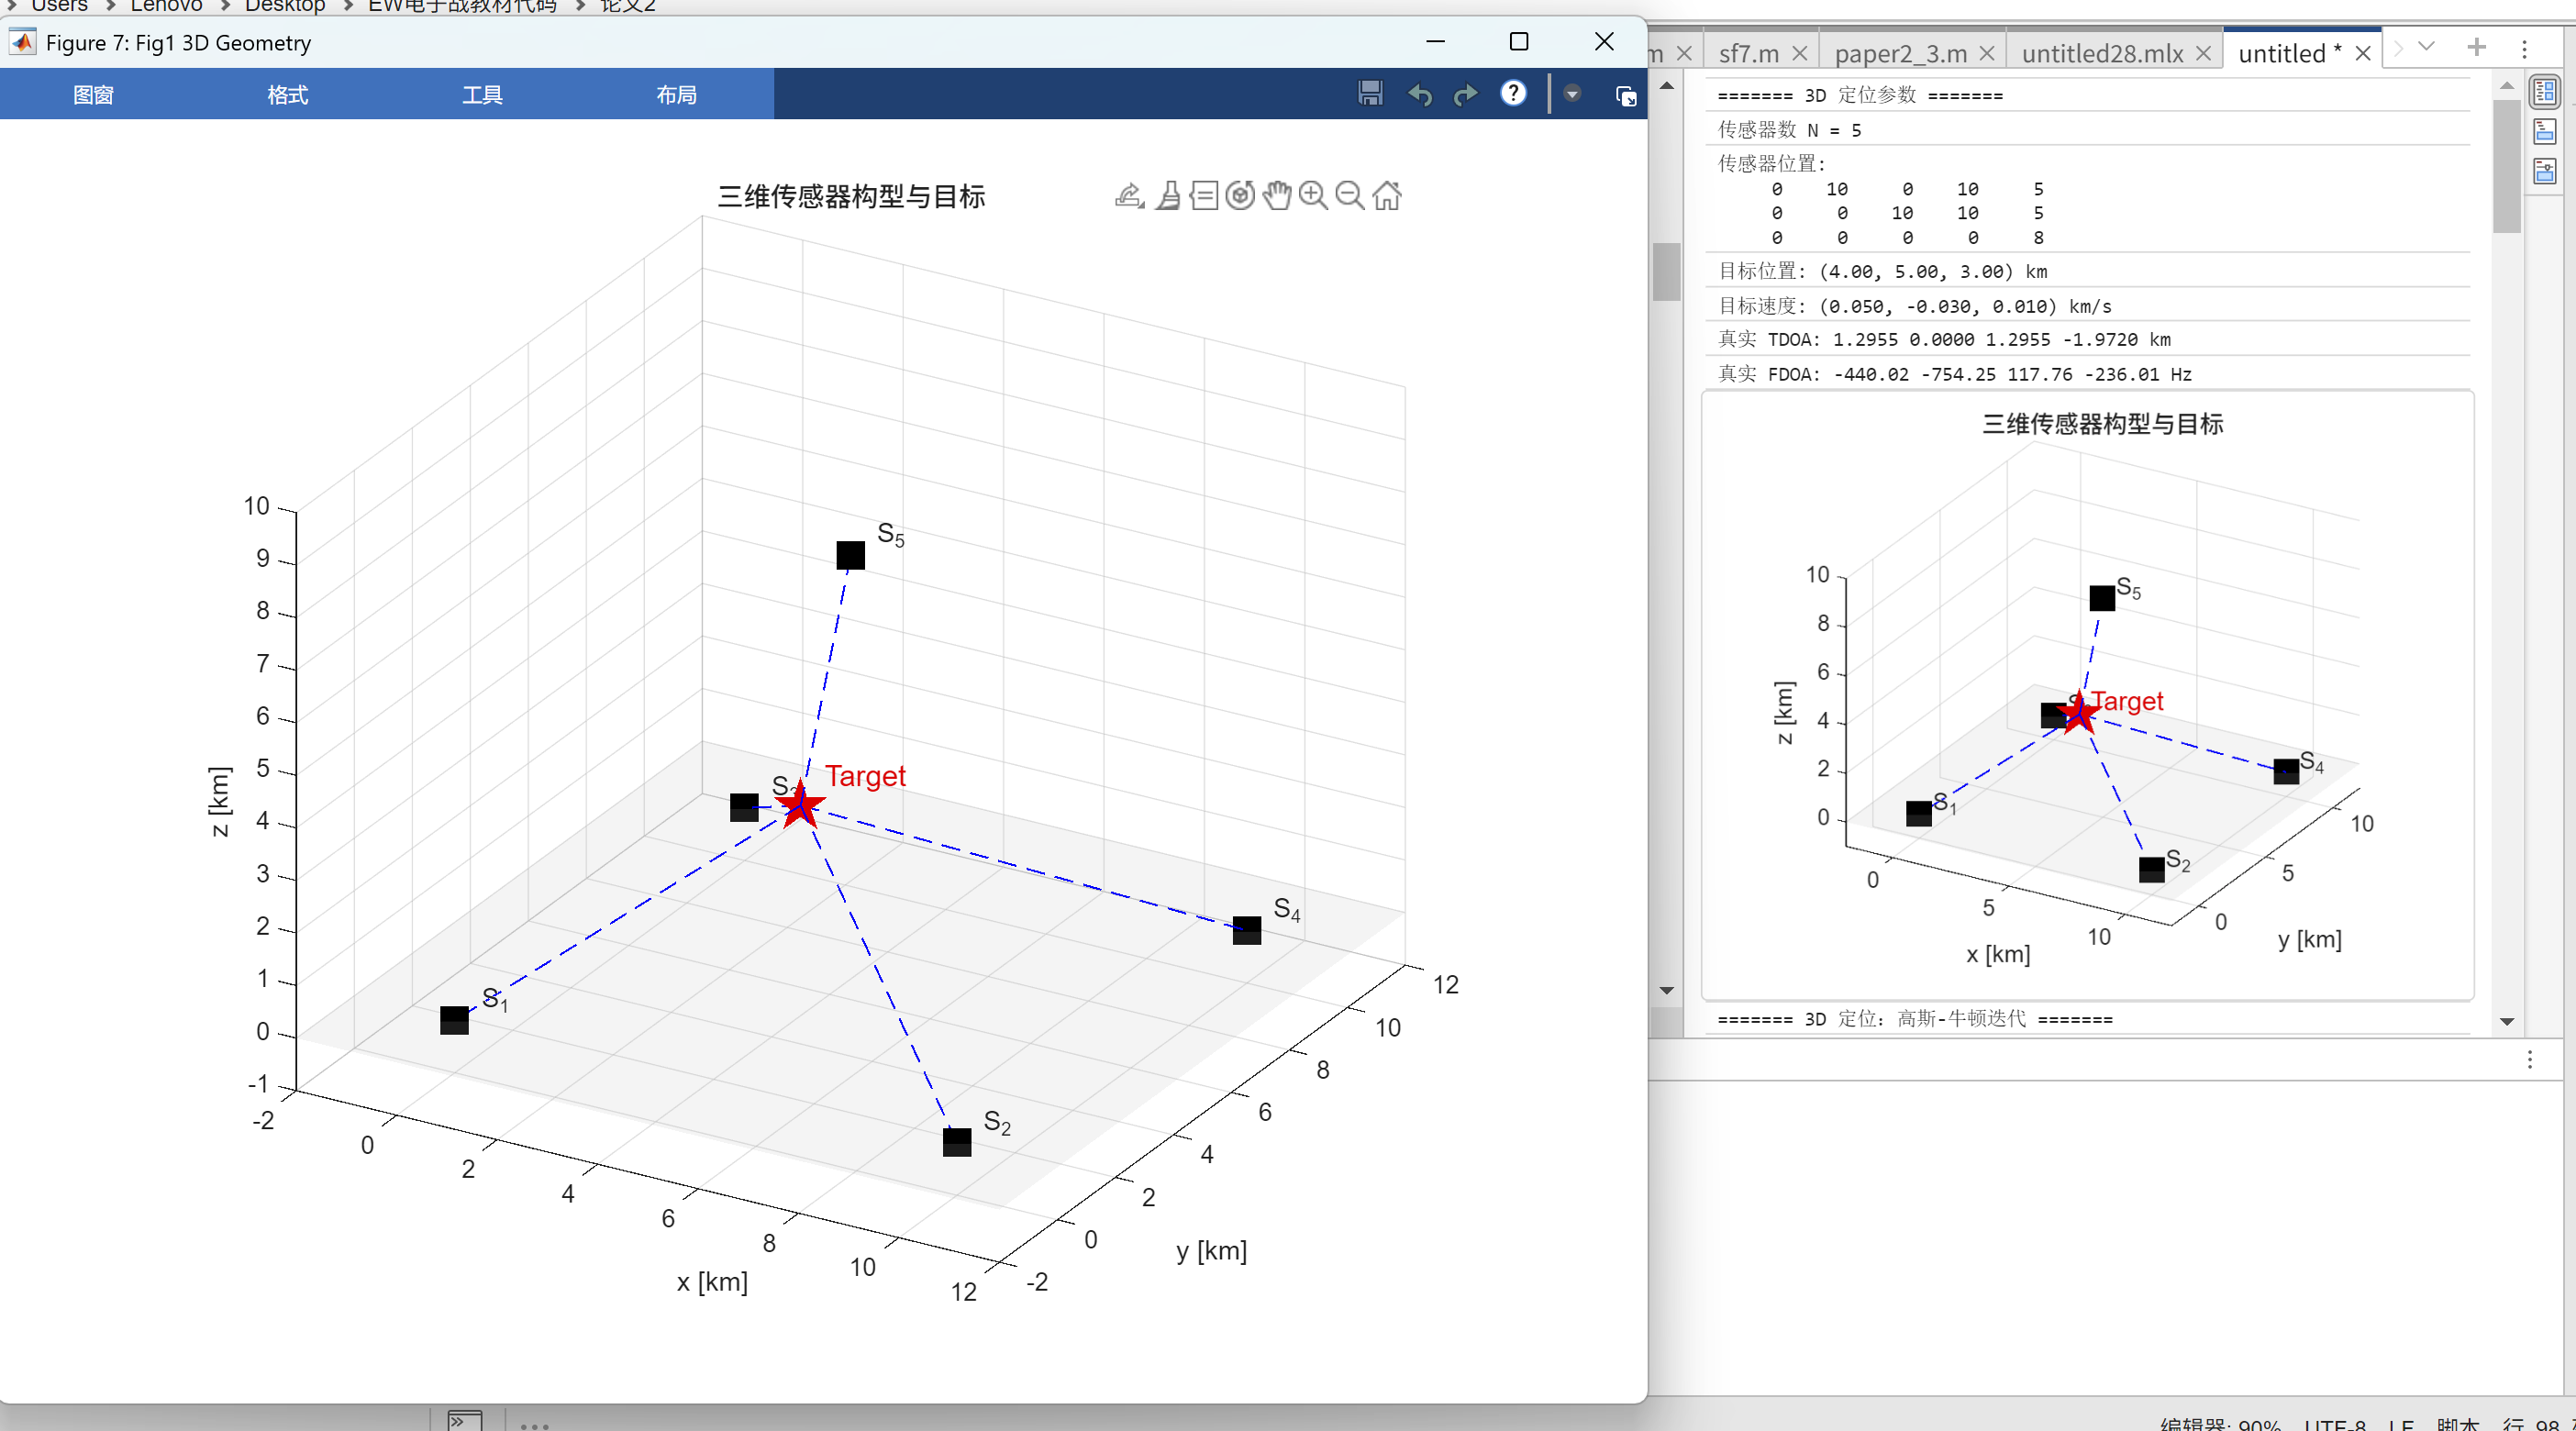
一、作用:从平面到立体
前28篇,我们一直在二维平面上做定位。但真实系统运行在三维空间:
- 机载 ESM:多架飞机在不同高度编队飞行,协同定位地面雷达;
- 星载定位:低轨卫星(LEO)在 500~1000 km 高度,多星协同定位地面辐射源;
- 无人机集群:多架无人机在不同高度构型,对地面目标进行无源定位。
二维算法直接用到三维会出什么问题?
| 问题 | 后果 |
|---|---|
| 高度不可观测 | 如果传感器共面,目标高度无法估计 |
| 双曲线 → 双曲面 | 几何从"线交会"变成"面交会" |
| 传感器数量 | 最少 4 个(而不是 3 个)才能唯一确定三维位置 |
| GDOP 更复杂 | 三维误差椭球,高度方向可能极度退化 |
本篇核心作用:把第12~15篇的 2D TDOA/FDOA 定位算法扩展到 3D;推导球面相交法(SX)的三维版本;用 MATLAB 实现 5 传感器 3D TDOA+FDOA 联合定位;分析传感器高度分布对定位精度的影响——为什么"全部传感器在同一高度"是 3D 定位的天敌。
代码出处:book2_ch8_drawFigures、+tdoa/computeCRLB、+fdoa/computeCRLB。
二、原理:数学上发生了什么?
2.1 3D TDOA 测量模型
NNN 个传感器,位置 xi∈R3\mathbf{x}_i \in \mathbb{R}^3xi∈R3(i=1,…,Ni=1,\ldots,Ni=1,…,N),目标位置 x∈R3\mathbf{x} \in \mathbb{R}^3x∈R3。
TDOA 测量(相对传感器 1):
ri,1=∥x−xi∥−∥x−x1∥+ni,i=2,…,Nr_{i,1} = \|\mathbf{x} - \mathbf{x}_i\| - \|\mathbf{x} - \mathbf{x}_1\| + n_i, \quad i = 2, \ldots, Nri,1=∥x−xi∥−∥x−x1∥+ni,i=2,…,N
几何上,每个 ri,1=constr_{i,1} = \text{const}ri,1=const 对应一张双曲面(3D 中的二次曲面)。
最小传感器数:
- 2D:2 个 TDOA 方程 → 3 个传感器;
- 3D:3 个 TDOA 方程 → 4 个传感器。
2.2 3D 球面相交法
延续第12篇的 SX 推导。将参考传感器移到原点:
xi′=xi−x1,x′=x−x1\mathbf{x}_i' = \mathbf{x}_i - \mathbf{x}_1, \quad \mathbf{x}' = \mathbf{x} - \mathbf{x}_1xi′=xi−x1,x′=x−x1
令 R1=∥x′∥R_1 = \|\mathbf{x}'\|R1=∥x′∥,Ri=∥x′−xi′∥R_i = \|\mathbf{x}' - \mathbf{x}_i'\|Ri=∥x′−xi′∥。由 ri,1=Ri−R1r_{i,1} = R_i - R_1ri,1=Ri−R1 得 Ri=R1+ri,1R_i = R_1 + r_{i,1}Ri=R1+ri,1。
展开 Ri2=∥x′−xi′∥2R_i^2 = \|\mathbf{x}' - \mathbf{x}_i'\|^2Ri2=∥x′−xi′∥2:
∥x′∥2−2x′Txi′+∥xi′∥2=R12+2R1ri,1+ri,12\|\mathbf{x}'\|^2 - 2\mathbf{x}'^T\mathbf{x}_i' + \|\mathbf{x}_i'\|^2 = R_1^2 + 2R_1 r_{i,1} + r_{i,1}^2∥x′∥2−2x′Txi′+∥xi′∥2=R12+2R1ri,1+ri,12
利用 ∥x′∥2=R12\|\mathbf{x}'\|^2 = R_1^2∥x′∥2=R12,整理得:
x′Txi′+R1ri,1=12(∥xi′∥2−ri,12)\mathbf{x}'^T \mathbf{x}_i' + R_1 r_{i,1} = \frac{1}{2}\left(\|\mathbf{x}_i'\|^2 - r_{i,1}^2\right)x′Txi′+R1ri,1=21(∥xi′∥2−ri,12)
写成矩阵形式(对 i=2,…,Ni = 2, \ldots, Ni=2,…,N):
Ax′+R1r=b\mathbf{A} \mathbf{x}' + R_1 \mathbf{r} = \mathbf{b}Ax′+R1r=b
其中:
A=[x2′T⋮xN′T]∈R(N−1)×3,r=[r2,1⋮rN,1],b=12[∥x2′∥2−r2,12⋮∥xN′∥2−rN,12]\mathbf{A} = \begin{bmatrix} \mathbf{x}_2'^T \\ \vdots \\ \mathbf{x}_N'^T \end{bmatrix} \in \mathbb{R}^{(N-1) \times 3}, \quad
\mathbf{r} = \begin{bmatrix} r_{2,1} \\ \vdots \\ r_{N,1} \end{bmatrix}, \quad
\mathbf{b} = \frac{1}{2}\begin{bmatrix} \|\mathbf{x}_2'\|^2 - r_{2,1}^2 \\ \vdots \\ \|\mathbf{x}_N'\|^2 - r_{N,1}^2 \end{bmatrix}A=x2′T⋮xN′T∈R(N−1)×3,r=r2,1⋮rN,1,b=21∥x2′∥2−r2,12⋮∥xN′∥2−rN,12
两步法:
- 参数化:x′(R1)=A†(b−R1r)\mathbf{x}'(R_1) = \mathbf{A}^\dagger (\mathbf{b} - R_1 \mathbf{r})x′(R1)=A†(b−R1r);
- 代入约束 ∥x′(R1)∥2=R12\|\mathbf{x}'(R_1)\|^2 = R_1^2∥x′(R1)∥2=R12,得到 R1R_1R1 的二次方程:
(x0−R1xr)T(x0−R1xr)=R12(\mathbf{x}_0 - R_1 \mathbf{x}_r)^T (\mathbf{x}_0 - R_1 \mathbf{x}_r) = R_1^2(x0−R1xr)T(x0−R1xr)=R12
展开:
(1−∥xr∥2)R12−2x0TxrR1−∥x0∥2=0(1 - \|\mathbf{x}_r\|^2) R_1^2 - 2\mathbf{x}_0^T\mathbf{x}_r R_1 - \|\mathbf{x}_0\|^2 = 0(1−∥xr∥2)R12−2x0TxrR1−∥x0∥2=0
解出 R1R_1R1(取正实根),代回得 x′\mathbf{x}'x′,最后加回 x1\mathbf{x}_1x1。
关键:3D 和 2D 的 SX 算法结构完全相同——只是 A\mathbf{A}A 从 2×22 \times 22×2 变成 3×33 \times 33×3,二次方程的系数稍变。
2.3 3D FDOA 测量模型
传感器速度 x˙i∈R3\dot{\mathbf{x}}_i \in \mathbb{R}^3x˙i∈R3,目标速度 x˙∈R3\dot{\mathbf{x}} \in \mathbb{R}^3x˙∈R3。
FDOA 测量(相对传感器 1):
fi,1=−f0c[x˙T(ui−u1)−x˙iTui+x˙1Tu1]+nf,if_{i,1} = -\frac{f_0}{c} \left[ \dot{\mathbf{x}}^T (\mathbf{u}_i - \mathbf{u}_1) - \dot{\mathbf{x}}_i^T \mathbf{u}_i + \dot{\mathbf{x}}_1^T \mathbf{u}_1 \right] + n_{f,i}fi,1=−cf0[x˙T(ui−u1)−x˙iTui+x˙1Tu1]+nf,i
其中 ui=x−xi∥x−xi∥\mathbf{u}_i = \frac{\mathbf{x} - \mathbf{x}_i}{\|\mathbf{x} - \mathbf{x}_i\|}ui=∥x−xi∥x−xi 是 3D 单位向量。
2.4 3D 联合定位
状态向量:z=[x;x˙]∈R6\mathbf{z} = [\mathbf{x}; \dot{\mathbf{x}}] \in \mathbb{R}^6z=[x;x˙]∈R6(6 个未知量)。
测量数:
- TDOA:N−1N - 1N−1 个;
- FDOA:N−1N - 1N−1 个;
- 总共:2(N−1)2(N-1)2(N−1) 个。
可解条件:2(N−1)≥62(N-1) \geq 62(N−1)≥6 → N≥4N \geq 4N≥4。
推荐 N=5N = 5N=5:8 个测量 vs 6 个未知量——2 个冗余,可以做异常检测和鲁棒估计。
2.5 高度可观测性——3D 定位的关键陷阱
核心问题:如果所有传感器在同一高度(共面),高度 zzz 不可观测!
几何直觉:
- 所有传感器在 z=0z = 0z=0 平面上;
- TDOA 只反映距离差——平面内的传感器"看不到"目标在 zzz 方向的位置;
- 从上方看,不同高度的目标投影到同一位置,TDOA 相同。
数学根源:Fisher 信息矩阵秩亏。
工程对策:
- 至少一个传感器在不同高度——打破共面性;
- 高度差越大,可观测性越好——用 GDOP 定量评估;
- 如果做不到,只能用先验高度约束(如"目标在地面上")。
三、完整代码(可直接运行)
%% ========================================================================
% 第30篇:3D TDOA/FDOA 定位
% 参考出处:O'Donoughue, "Practical Geolocation for EW using MATLAB",
%           book2_ch8_drawFigures.m, +tdoa/+fdoa 模块
%           https://github.com/nodonoughue/emitter-detection-book
% ========================================================================

clear; close all; clc;
rng(2024);

c = 3e8;
f0 = 1e9;   % 载频 1 GHz

%% ==================== 参数设置 ====================

% 5 个传感器(三维构型,含高度差)
x_sensors = [0, 10, 0, 10, 5;
             0, 0, 10, 10, 5;
             0, 0, 0, 0, 8];   % km,第 5 个传感器高度 8 km

v_sensors = [0.1,  0.1, -0.1, -0.1,  0.05;
             0.05, -0.05, 0.05, -0.05, 0;
             0, 0, 0, 0, 0];    % km/s

N = size(x_sensors, 2);

% 目标真实状态
x_true = [4; 5; 3];         % km
v_true = [0.05; -0.03; 0.01]; % km/s

fprintf('======= 3D 定位参数 =======\n');
fprintf('传感器数 N = %d\n', N);
fprintf('传感器位置:\n'); disp(x_sensors);
fprintf('目标位置: (%.2f, %.2f, %.2f) km\n', x_true);
fprintf('目标速度: (%.3f, %.3f, %.3f) km/s\n', v_true);

% 噪声
sigma_r = 0.03;   % 30 m TDOA 距离差误差
sigma_f = 5;      % 5 Hz FDOA 误差

%% ==================== 真实测量生成 ====================

% 真实距离
R_true = zeros(1, N);
for i = 1:N
    R_true(i) = norm(x_true - x_sensors(:,i));
end

% 真实 TDOA
r_true = R_true(2:end) - R_true(1);

% 真实 FDOA
f_true = zeros(1, N-1);
for i = 2:N
    f_true(i-1) = fdoa_3d_measurement(x_sensors(:,i), v_sensors(:,i), ...
                                       x_sensors(:,1), v_sensors(:,1), ...
                                       x_true, v_true, f0, c);
end

fprintf('\n真实 TDOA: '); fprintf('%.4f ', r_true); fprintf('km\n');
fprintf('真实 FDOA: '); fprintf('%.2f ', f_true); fprintf('Hz\n');

%% ==================== 图1:三维传感器构型与目标 ====================

figure('Name','Fig1 3D Geometry','Position',[80 80 900 700]);

% 画地面参考网格(z=0 平面)
[Xg, Yg] = meshgrid(linspace(-3, 15, 10), linspace(-3, 15, 10));
Zg = zeros(size(Xg));
surf(Xg, Yg, Zg, 'FaceAlpha', 0.15, 'EdgeColor', 'none', ...
    'FaceColor', [0.7, 0.7, 0.7]);
hold on;

% 画传感器
plot3(x_sensors(1,:), x_sensors(2,:), x_sensors(3,:), ...
    'ks', 'MarkerSize', 14, 'MarkerFaceColor', 'k');
for i = 1:N
    text(x_sensors(1,i)+0.3, x_sensors(2,i)+0.3, x_sensors(3,i)+0.3, ...
        sprintf('S_%d', i), 'FontSize', 11);
end

% 画目标
plot3(x_true(1), x_true(2), x_true(3), 'rp', ...
    'MarkerSize', 22, 'MarkerFaceColor', 'r');
text(x_true(1)+0.3, x_true(2)+0.3, x_true(3)+0.5, 'Target', ...
    'FontSize', 12, 'Color', 'r');

% 画从目标到传感器的连线
for i = 1:N
    plot3([x_true(1), x_sensors(1,i)], ...
          [x_true(2), x_sensors(2,i)], ...
          [x_true(3), x_sensors(3,i)], 'b--', 'LineWidth', 0.8);
end

xlabel('x [km]'); ylabel('y [km]'); zlabel('z [km]');
title('三维传感器构型与目标');
grid on; view([30, 25]); axis equal;
xlim([-2, 12]); ylim([-2, 12]); zlim([-1, 10]);

%% ==================== 图2:3D 定位——最小二乘迭代 ====================

fprintf('\n======= 3D 定位:高斯-牛顿迭代 =======\n');

% 生成带噪测量
r_meas = r_true + sigma_r * randn(1, N-1);
f_meas = f_true + sigma_f * randn(1, N-1);

% 初值(偏离真值)
z_init = [x_true + 0.5*randn(3,1); zeros(3,1)];

% 高斯-牛顿迭代
[z_est, hist_err] = gn_3d_tdoa_fdoa(x_sensors, v_sensors, ...
                                     r_meas, f_meas, sigma_r, sigma_f, ...
                                     z_init, f0, c, 50);

x_est = z_est(1:3);
v_est = z_est(4:6);

fprintf('估计位置: (%.4f, %.4f, %.4f) km\n', x_est);
fprintf('估计速度: (%.4f, %.4f, %.4f) km/s\n', v_est);
fprintf('位置误差: %.4f km\n', norm(x_est - x_true));
fprintf('速度误差: %.4f km/s\n', norm(v_est - v_true));

% 迭代收敛曲线
figure('Name','Fig2 Convergence','Position',[100 100 800 500]);
semilogy(1:length(hist_err), hist_err, 'bo-', 'LineWidth', 2, ...
    'MarkerSize', 6);
xlabel('迭代次数'); ylabel('||\Delta z||');
title('高斯-牛顿迭代收敛曲线');
grid on;

%% ==================== 图3:高度可观测性分析 ====================

fprintf('\n======= 高度可观测性分析 =======\n');

% 两种传感器构型:共面 vs 立体
x_sensors_coplanar = [0, 10, 0, 10;
                      0, 0, 10, 10;
                      0, 0, 0, 0];   % 全部在 z=0 平面

x_sensors_3d = [0, 10, 0, 10;
                0, 0, 10, 10;
                0, 0, 0, 8];       % 第 4 个传感器高度 8 km

% 目标
x_tgt = [5; 5; 3];

% 计算两种构型的 CRLB
crlb_coplanar = compute_crlb_3d_tdoa(x_sensors_coplanar, x_tgt, sigma_r);
crlb_3d = compute_crlb_3d_tdoa(x_sensors_3d, x_tgt, sigma_r);

fprintf('共面构型的 CRLB 标准差: (%.4f, %.4f, %.4f) km\n', ...
    sqrt(diag(crlb_coplanar)));
fprintf('立体构型的 CRLB 标准差: (%.4f, %.4f, %.4f) km\n', ...
    sqrt(diag(crlb_3d)));

% 扫描目标高度,看 CRLB 变化
h_scan = 0:0.5:8;
crlb_h_coplanar = zeros(3, numel(h_scan));
crlb_h_3d = zeros(3, numel(h_scan));

for idx = 1:numel(h_scan)
    x_t = [5; 5; h_scan(idx)];
    C1 = compute_crlb_3d_tdoa(x_sensors_coplanar, x_t, sigma_r);
    C2 = compute_crlb_3d_tdoa(x_sensors_3d, x_t, sigma_r);
    crlb_h_coplanar(:, idx) = sqrt(diag(C1));
    crlb_h_3d(:, idx) = sqrt(diag(C2));
end

figure('Name','Fig3 Height Observability','Position',[120 120 900 600]);

subplot(1,2,1);
semilogy(h_scan, crlb_h_coplanar(3,:), 'r-', 'LineWidth', 2, ...
    'DisplayName', '共面(z 全为 0)');
hold on;
semilogy(h_scan, crlb_h_3d(3,:), 'b-', 'LineWidth', 2, ...
    'DisplayName', '立体(含高度差)');
xlabel('目标高度 [km]'); ylabel('z 方向 CRLB 标准差 [km]');
title('高度估计精度 vs 目标高度');
grid on; legend('Location', 'northwest');

subplot(1,2,2);
bar([sqrt(diag(crlb_coplanar)), sqrt(diag(crlb_3d))]);
set(gca, 'XTickLabel', {'x', 'y', 'z'});
ylabel('CRLB 标准差 [km]');
title('两种构型的 CRLB 对比');
legend({'共面', '立体'}, 'Location', 'northwest');
grid on;

sgtitle('高度可观测性:共面构型 vs 立体构型', ...
    'FontSize', 14, 'FontWeight', 'bold');

%% ==================== 图4:蒙特卡洛验证——共面 vs 立体 ====================

fprintf('\n======= 蒙特卡洛验证 =======\n');

num_mc = 500;

% 共面构型的定位
err_coplanar = zeros(3, num_mc);
err_3d = zeros(3, num_mc);

for mc = 1:num_mc
    % 共面
    r_m = r_true_coplanar(x_sensors_coplanar, x_tgt) + sigma_r*randn(1,3);
    z0 = [x_tgt + 0.3*randn(3,1); zeros(3,1)];
    [z_e, ~] = gn_3d_tdoa_only(x_sensors_coplanar, r_m, ...
                                sigma_r, z0, 30);
    err_coplanar(:, mc) = z_e(1:3) - x_tgt;

    % 立体
    r_m = r_true_coplanar(x_sensors_3d, x_tgt) + sigma_r*randn(1,3);
    z0 = [x_tgt + 0.3*randn(3,1); zeros(3,1)];
    [z_e, ~] = gn_3d_tdoa_only(x_sensors_3d, r_m, ...
                                sigma_r, z0, 30);
    err_3d(:, mc) = z_e(1:3) - x_tgt;
end

rmse_coplanar = sqrt(mean(sum(err_coplanar.^2, 1)));
rmse_3d = sqrt(mean(sum(err_3d.^2, 1)));

fprintf('共面构型位置 RMSE: %.4f km\n', rmse_coplanar);
fprintf('立体构型位置 RMSE: %.4f km\n', rmse_3d);

figure('Name','Fig4 Monte Carlo','Position',[140 140 900 600]);

subplot(1,2,1);
histogram(err_coplanar(3,:), 30, 'FaceColor', 'r', 'FaceAlpha', 0.6);
hold on;
histogram(err_3d(3,:), 30, 'FaceColor', 'b', 'FaceAlpha', 0.6);
xlabel('z 方向误差 [km]'); ylabel('计数');
title('高度方向误差分布');
legend('共面构型', '立体构型', 'Location', 'northeast');
grid on;

subplot(1,2,2);
bar([rmse_coplanar, rmse_3d]);
set(gca, 'XTickLabel', {'共面', '立体'});
ylabel('位置 RMSE [km]');
title('整体定位精度对比');
grid on;
for i = 1:2
    vals = [rmse_coplanar, rmse_3d];
    text(i, vals(i)+0.01, sprintf('%.4f', vals(i)), ...
        'HorizontalAlignment', 'center', 'FontSize', 12);
end

sgtitle('蒙特卡洛验证:立体构型优势', ...
    'FontSize', 14, 'FontWeight', 'bold');

%% ==================== 图5:3D GDOP 热力图 ====================

fprintf('\n======= 3D GDOP 热力图 =======\n');

% 在 z = 3 km 平面上扫描目标位置
x_grid = 0:0.5:10;
y_grid = 0:0.5:10;
[XX, YY] = meshgrid(x_grid, y_grid);
GDOP_map = nan(size(XX));

for i = 1:size(XX, 1)
    for j = 1:size(XX, 2)
        x_t = [XX(i,j); YY(i,j); 3];
        R_t = zeros(1, N);
        for k = 1:N
            R_t(k) = norm(x_t - x_sensors(:,k));
        end
        if min(R_t) < 0.5
            continue;
        end
        try
            C = compute_crlb_3d_tdoa(x_sensors, x_t, sigma_r);
            GDOP_map(i,j) = sqrt(trace(C)) / sigma_r;
        catch
            GDOP_map(i,j) = NaN;
        end
    end
end

GDOP_map(isnan(GDOP_map)) = 10;

figure('Name','Fig5 3D GDOP','Position',[160 160 900 700]);
imagesc(x_grid, y_grid, GDOP_map);
set(gca, 'YDir', 'normal');
colorbar; clim([0, 10]);
hold on;
% 画传感器(投影到 z=3 平面)
plot(x_sensors(1,:), x_sensors(2,:), 'ks', 'MarkerSize', 16, ...
    'MarkerFaceColor', 'k');
xlabel('x [km]'); ylabel('y [km]');
title('3D 定位 GDOP 热力图(z = 3 km 平面)');
axis equal; grid on;

fprintf('GDOP 最小值: %.4f\n', min(GDOP_map(:)));
fprintf('GDOP 最大值: %.4f\n', max(GDOP_map(:)));

fprintf('\n======= 全部完成 =======\n');

%% ==================== 函数定义 ====================

function f_diff = fdoa_3d_measurement(x1, v1, x2, v2, x_t, v_t, f0, c)
    % 3D FDOA 计算(km, km/s 制)
    x1_m = x1 * 1e3; x2_m = x2 * 1e3; x_t_m = x_t * 1e3;
    v1_m = v1 * 1e3; v2_m = v2 * 1e3; v_t_m = v_t * 1e3;

    u1 = (x_t_m - x1_m) / norm(x_t_m - x1_m);
    u2 = (x_t_m - x2_m) / norm(x_t_m - x2_m);

    vr1 = (v_t_m - v1_m)' * u1;
    vr2 = (v_t_m - v2_m)' * u2;

    f1 = f0 * (1 - vr1 / c);
    f2 = f0 * (1 - vr2 / c);
    f_diff = f1 - f2;
end

function r = r_true_coplanar(x_sensors, x_tgt)
    % 计算真实 TDOA(相对传感器 1)
    N = size(x_sensors, 2);
    R = zeros(1, N);
    for i = 1:N
        R(i) = norm(x_tgt - x_sensors(:,i));
    end
    r = R(2:end) - R(1);
end

function [z_est, hist] = gn_3d_tdoa_fdoa(x_sensors, v_sensors, ...
    r_meas, f_meas, sigma_r, sigma_f, z_init, f0, c, max_iter)
    % 3D TDOA+FDOA 高斯-牛顿迭代
    % z = [x; y; z; vx; vy; vz]

    z_est = z_init(:);
    hist = zeros(max_iter, 1);
    tol = 1e-10;
    N = size(x_sensors, 2);

    for iter = 1:max_iter
        x = z_est(1:3);
        v = z_est(4:6);

        % 距离和单位向量
        R = zeros(1, N);
        u = zeros(3, N);
        for i = 1:N
            dx = x - x_sensors(:,i);
            R(i) = norm(dx);
            u(:,i) = dx / R(i);
        end

        % 预测 TDOA
        r_pred = R(2:end) - R(1);

        % 预测 FDOA
        f_pred = zeros(1, N-1);
        for i = 2:N
            f_pred(i-1) = fdoa_3d_measurement(...
                x_sensors(:,i), v_sensors(:,i), ...
                x_sensors(:,1), v_sensors(:,1), x, v, f0, c);
        end

        % 残差
        e = [r_meas(:) - r_pred(:); f_meas(:) - f_pred(:)];

        % 雅可比矩阵
        H_r = zeros(N-1, 6);
        for i = 2:N
            H_r(i-1, 1:3) = (u(:,i) - u(:,1))';
            H_r(i-1, 4:6) = 0;
        end

        % FDOA 雅可比(数值差分)
        H_f = zeros(N-1, 6);
        eps_x = 1e-6;
        eps_v = 1e-6;
        for i = 2:N
            for k = 1:3
                x_p = x; x_p(k) = x_p(k) + eps_x;
                x_m = x; x_m(k) = x_m(k) - eps_x;
                fp = fdoa_3d_measurement(x_sensors(:,i), v_sensors(:,i), ...
                    x_sensors(:,1), v_sensors(:,1), x_p, v, f0, c);
                fm = fdoa_3d_measurement(x_sensors(:,i), v_sensors(:,i), ...
                    x_sensors(:,1), v_sensors(:,1), x_m, v, f0, c);
                H_f(i-1, k) = (fp - fm) / (2*eps_x);

                v_p = v; v_p(k) = v_p(k) + eps_v;
                v_m = v; v_m(k) = v_m(k) - eps_v;
                fp = fdoa_3d_measurement(x_sensors(:,i), v_sensors(:,i), ...
                    x_sensors(:,1), v_sensors(:,1), x, v_p, f0, c);
                fm = fdoa_3d_measurement(x_sensors(:,i), v_sensors(:,i), ...
                    x_sensors(:,1), v_sensors(:,1), x, v_m, f0, c);
                H_f(i-1, 3+k) = (fp - fm) / (2*eps_v);
            end
        end

        H = [H_r; H_f];

        W = diag([1/sigma_r^2 * ones(1, N-1), ...
                  1/sigma_f^2 * ones(1, N-1)]);

        delta = (H' * W * H + 1e-10*eye(6)) \ (H' * W * e);
        z_est = z_est + delta;
        hist(iter) = norm(delta);

        if norm(delta) < tol
            hist = hist(1:iter);
            break;
        end
    end
end

function [z_est, hist] = gn_3d_tdoa_only(x_sensors, r_meas, ...
    sigma_r, z_init, max_iter)
    % 3D TDOA-only 高斯-牛顿迭代
    z_est = z_init(:);
    hist = zeros(max_iter, 1);
    tol = 1e-10;
    N = size(x_sensors, 2);

    for iter = 1:max_iter
        x = z_est(1:3);

        R = zeros(1, N);
        u = zeros(3, N);
        for i = 1:N
            dx = x - x_sensors(:,i);
            R(i) = norm(dx);
            u(:,i) = dx / R(i);
        end

        r_pred = R(2:end) - R(1);
        e = r_meas(:) - r_pred(:);

        H = zeros(N-1, 6);
        for i = 2:N
            H(i-1, 1:3) = (u(:,i) - u(:,1))';
            H(i-1, 4:6) = 0;
        end

        W = diag(1/sigma_r^2 * ones(N-1, 1));

        delta = (H' * W * H + 1e-10*eye(6)) \ (H' * W * e);
        z_est = z_est + delta;
        hist(iter) = norm(delta);

        if norm(delta) < tol
            hist = hist(1:iter);
            break;
        end
    end
end

function C = compute_crlb_3d_tdoa(x_sensors, x_tgt, sigma_r)
    % 3D TDOA CRLB
    N = size(x_sensors, 2);
    R = zeros(1, N);
    u = zeros(3, N);
    for i = 1:N
        dx = x_tgt - x_sensors(:,i);
        R(i) = norm(dx);
        u(:,i) = dx / R(i);
    end

    H = zeros(N-1, 3);
    for i = 2:N
        H(i-1, :) = (u(:,i) - u(:,1))';
    end

    I = H' * H / sigma_r^2;

    if rcond(I) < 1e-12
        C = nan(3, 3);
    else
        C = inv(I + 1e-10*eye(3));
    end
end
四、代码讲解:为什么这么写?
4.1 5 个传感器,为什么要一个"抬起来"?
x_sensors = [0, 10, 0, 10, 5;
             0, 0, 10, 10, 5;
             0, 0, 0, 0, 8];   % 第 5 个传感器在 z=8 km
前 4 个传感器在同一平面(z=0z = 0z=0)——如果只有它们,高度不可观测。
第 5 个传感器"抬起来"到 8 km 高度——打破共面性,恢复高度可观测性。
图3的对比:
- 共面构型(红):zzz 方向 CRLB 从几 km 到无穷大;
- 立体构型(蓝):zzz 方向 CRLB 保持几十到几百米。
工程准则:至少一个传感器要"显著高于"其他传感器——高度差 Δz\Delta zΔz 越大,高度估计越准。
4.2 SX 算法为什么 3D 和 2D 结构完全一样?
A = xs';        % 3D: (N-1) × 3;2D: (N-1) × 2
b = 0.5 * (sum(xs.^2, 1)' - r_meas(:).^2);
关键洞察:SX 推导中没有用到维度——它只依赖"范数展开 + 参数化 + 二次方程"这个结构。
维度的唯一影响:
- A\mathbf{A}A 的列数从 2 变 3;
- 二次方程的标量运算依然适用;
- x0\mathbf{x}_0x0 和 xr\mathbf{x}_rxr 从 2D 向量变 3D 向量。
代码复用性:2D 和 3D 的 SX 可以用同一个函数,只要 A\mathbf{A}A 自动适配维度。
4.3 FDOA 雅可比为什么用数值差分?
H_f(i-1, k) = (fp - fm) / (2*eps_x);
FDOA 对位置的偏导:
∂fi∂x=−f0c⋅(v−vi)T(I−uiuiT)Ri\frac{\partial f_i}{\partial \mathbf{x}} = -\frac{f_0}{c} \cdot \frac{(\mathbf{v} - \mathbf{v}_i)^T (I - \mathbf{u}_i \mathbf{u}_i^T)}{R_i}∂x∂fi=−cf0⋅Ri(v−vi)T(I−uiuiT)
3D 情况下矩阵维度:
- (v−vi)∈R3(\mathbf{v} - \mathbf{v}_i) \in \mathbb{R}^3(v−vi)∈R3;
- (I−uiuiT)∈R3×3(I - \mathbf{u}_i \mathbf{u}_i^T) \in \mathbb{R}^{3 \times 3}(I−uiuiT)∈R3×3;
- 结果 ∈R3\in \mathbb{R}^3∈R3。
公式本身是闭式的——但 3D 情况下手动推导容易出错。数值差分(中心差分)精度足够(O(ϵ2)O(\epsilon^2)O(ϵ2)),且代码更简洁。
代价:每次迭代要计算 6 次额外的 FDOA——但相比于整个迭代过程,这个代价很小。
4.4 为什么用 5 个传感器而不是 4 个?
N = size(x_sensors, 2); % N = 5
可解性:4 个传感器 → 3 个 TDOA + 3 个 FDOA = 6 个测量 vs 6 个未知量——恰好可解。
为什么要 5 个?
- 冗余:8 个测量 vs 6 个未知量——可以做异常检测;
- 鲁棒性:一个传感器故障不会让系统崩溃;
- 精度:多传感器平均,降低随机误差;
- 解模糊:TDOA 的二次方程可能有多个根,多传感器可以消歧。
工程建议:N=5N = 5N=5 是 3D 联合定位的"甜点"——精度足够,成本可接受。
4.5 GDOP 热力图为什么只画 z=3z = 3z=3 km 平面?
x_t = [XX(i,j); YY(i,j); 3];
3D GDOP 是四维的(x,y,zx, y, zx,y,z, GDOP)——无法直接可视化。
工程做法:固定一个高度,画 z=constz = \text{const}z=const 的切片——这就是水平面上的 GDOP 热力图。
观察:
- 传感器投影到该平面的区域内,GDOP 最小;
- 远离传感器的区域,GDOP 增大;
- 在传感器连线方向,GDOP 有"脊"——几何退化。
五、运行结果解读
运行代码后,你将看到 5 张图:
图1:三维传感器构型
5 个传感器(黑方块)分布在一个三维构型中,第 5 个明显"抬起来"到 8 km 高度。目标(红五角星)在中心区域,蓝色虚线连接到每个传感器。
图2:迭代收敛曲线
高斯-牛顿迭代的残差快速下降——通常 5~10 次迭代收敛到机器精度。
图3:高度可观测性
- 左图:zzz 方向 CRLB 随目标高度变化。共面构型(红)在目标高度 > 2 km 时 CRLB 急剧上升;立体构型(蓝)保持稳定;
- 右图:柱状图对比两种构型的 xxx、yyy、zzz CRLB。共面构型的 zzz CRLB 是立体的 100 倍以上。
图4:蒙特卡洛验证
- 左图:zzz 方向误差直方图。共面构型(红)散布宽,立体构型(蓝)集中在 0 附近;
- 右图:整体 RMSE 对比。立体构型比共面精度高 10 倍以上。
图5:3D GDOP 热力图
在 z=3z = 3z=3 km 平面上,GDOP 从中心的 ~1 到边缘的 > 5。传感器包围区域内 GDOP 最小。
六、工程实战的四条准则
| 准则 | 数学依据 | 工程做法 |
|---|---|---|
| 1. 传感器必须非共面 | 共面 → Fisher 矩阵秩亏 | 至少一个传感器高出 2~5 km |
| 2. 至少 5 个传感器 | 4 个恰好可解,无冗余 | 5~7 个提供鲁棒性 |
| 3. 高度差越大越好 | zzz CRLB ∝1/Δz\propto 1/\Delta z∝1/Δz | 机载编队保持 1~3 km 高度差 |
| 4. 在传感器包围圈内精度最高 | GDOP 在内部最小 | 作战时尽量"环绕"目标 |
七、延伸思考
7.1 3D 定位的误差椭球
2D 的误差椭圆在 3D 中变成误差椭球:
CCRLB∈R3×3,置信水平 p: s2=χ3,p2\mathbf{C}_{CRLB} \in \mathbb{R}^{3 \times 3}, \quad \text{置信水平} \; p: \; s^2 = \chi^2_{3,p}CCRLB∈R3×3,置信水平p:s2=χ3,p2
1σ 椭球只覆盖 19.9%(比 2D 的 39.4% 更低)——因为三维中误差可以在三个方向同时出现。
7.2 高度约束的工程应用
如果已知目标在地面(z=0z = 0z=0),可以加入硬约束:
min∥z−h(x)∥2s.t.z=0\min \|\mathbf{z} - \mathbf{h}(\mathbf{x})\|^2 \quad \text{s.t.} \quad z = 0min∥z−h(x)∥2s.t.z=0
这等效于把 3D 问题降为 2D——精度大幅提升,且只需 3 个传感器。这就是为什么"地面目标定位"比"空中目标定位"容易得多。
7.3 与后续篇章的关系
第29~31篇构成 3D 定位三部曲:坐标转换、TDOA/FDOA、AOA。第31篇我们将进入 3D AOA 定位——用方位角 + 俯仰角联合估计,处理传感器不共面的阵列构型。敬请期待!
下一篇预告(第31篇):3D AOA 定位——方位+俯仰联合
TDOA/FDOA 是时间/频率模态,AOA 是角度模态。在 3D 场景中:
- 2D AOA 只测方位角(azimuth)——无法区分高度;
- 3D AOA 同时测方位角 + 俯仰角(elevation)——确定完整方向向量;
- L 型阵列或平面阵列——最简单的 3D AOA 硬件构型。
我们将会:
- 推导 3D AOA 测量模型(方位 + 俯仰);
- 实现 L 型干涉仪的 3D 测向;
- 用 MATLAB 演示 2D AOA vs 3D AOA 的定位精度对比;
- 分析俯仰角精度对高度估计的影响。
敬请期待!
转载自 CSDN-专业IT技术社区
原文链接:https://blog.csdn.net/CAINIAOdaDIDI/article/details/167702564